


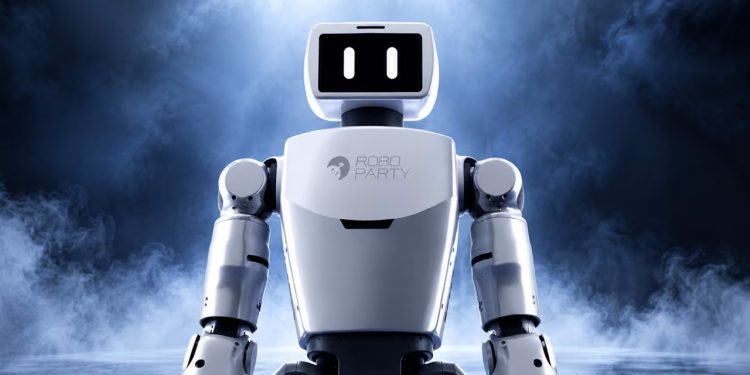
ربات انسان نما RP1 با ساختار متن باز کامل پشته، گشتاور 160 نیوتن متر و قابلیت بازیابی تعادل پس از ضربه معرفی شده است.
گزارش کردن خدمات رباتیک یک مرحله ایشرکت مستقر در پیتسبورگ RoboParty ربات انسان نمای دوپا RP1 یا ROBOTO 01 را در IROS 2026 معرفی کرده است. این شرکت RP1 را اولین ربات انسان نمای دوپا با کارایی بالا، تمام پشته و منبع باز جهان می نامد که برای تحقیق، آموزش، توسعه رباتیک و پروژه های هوش مصنوعی تجسم یافته طراحی شده است.
RoboParty اعلام کرده است که توسعه دهندگان می توانند از RP1 استفاده کنند، اجزای آن را اصلاح کنند، مدل های مختلف را بر روی آن آموزش دهند و به طور مداوم قابلیت های ربات را توسعه دهند. این شرکت میخواهد RP1 را به یک زیرساخت باز برای آزمایشهای دنیای واقعی در رباتیک انساننما تبدیل کند.
یی هوانگ، بنیانگذار RoboParty، گفت که رباتهای انساننما نباید سیستمهای بستهای باشند که تنها تعداد محدودی از تیمها بتوانند آنها را بسازند و دیگران صرفا تماشاگر باشند. او تاکید کرده است که RoboParty میخواهد RP1 به یک منبع باز تبدیل شود تا توسعهدهندگان بتوانند به آن دسترسی داشته باشند، آن را اصلاح کنند، آموزش دهند و بهبود بخشند. به گفته هوانگ، منبع باز کامل پشته از زمان پروژه RPO، هدایت فنی اصلی شرکت بوده است.
بیشتر بخوانید: این ربات شناگر با نور + فیلم هدایت می شود
تست تعادل ربات انسان نما منبع باز تحت فشار مستقیم
یکی از نکات برجسته دموی RP1 در غرفه RoboParty، تست “Kick Me” بود. بازدیدکنندگان در این آزمایش میتوانند مستقیماً ربات را هل دهند یا ضربه بزنند. پس از دریافت نیروی خارجی، ربات RP1 به سرعت وضعیت خود را تنظیم کرده و تعادل خود را به دست می آورد.
این روش نمایش با حرکات از پیش برنامه ریزی شده متفاوت بود. بازدیدکنندگان میتوانند واکنش ربات را در موقعیتهای غیرمنتظره مشاهده کنند و عملکرد آن را هنگام مواجهه با یک اختلال خارجی اندازهگیری کنند. علاوه بر الگوریتمهای کنترلی، فعل و انفعالات شدید و مکرر نیز استحکام بدنه و پایداری کلی سیستم را آزمایش کردند.
در طول این نمایش، ربات RP1 همچنین حرکت مداوم، بازیابی تعادل پس از اختلال و بازیابی پس از سقوط را نشان داد. RoboParty اعلام کرده است که این عملکرد تنها به نرم افزار وابسته نیست و هماهنگی بین بدنه ربات، ماژول های محرک و سیستم کنترل حرکت نیز نقش مهمی در آن دارد.
قابلیت های حرکت و بازیابی تعادل این ربات توسط PartyOS پشتیبانی می شود. PartyOS زیرساخت منبع باز تحقیق و توسعه RoboParty برای روبات های انسان نما است و شامل چارچوب UFO است.
بیشتر بخوانید: بیل گیتس خواستار مالیات فیکا برای ربات های جایگزین انسان شد
گشتاور 160 نیوتن متر و تمرکز بر توسعه طولانی مدت
RoboParty اعلام کرد که ربات انسان نمای منبع باز RP1 برای حرکت پویا، آموزش مدل هوش مصنوعی، اعتبارسنجی، استقرار، جمع آوری داده ها و توسعه مستمر طراحی شده است. این ربات می تواند به عنوان یک پلت فرم تحقیقاتی در پروژه هایی که نیاز به آزمایش های طولانی و تعامل فیزیکی واقع بینانه دارند، استفاده شود.
حداکثر گشتاور اتصالات RP1 به 160 نیوتن متر می رسد. RoboParty ماژول های محرک Romomo، ساختار مکانیکی و سیستم کنترل حرکت بلادرنگ این ربات را در داخل خود توسعه داده است. طراحی این مجموعه همچنین بر حرکات پویا، بازیابی پس از اختلال و انجام آزمایشهای توسعه بلندمدت تمرکز دارد.
ربات RP1 ادامه نقشه راه منبع باز RoboParty است. این شرکت قبلاً پروژه RPO را به عنوان یک ربات انسان نمای دوپا کاملاً منبع باز توسعه داده بود. این شرکت با توسعه RPO و افزایش استفاده از آن توسط جامعه توسعه دهندگان، فعالیت خود را به حوزه های بیشتری گسترش داد.
این مناطق اکنون شامل محرک های اصلی، بدن ربات، کنترل حرکت، دستکاری اشیاء ماهرانه و سیستم های نرم افزاری روباتیک می شود. RoboParty قصد دارد RP1 را به پلتفرمی تبدیل کند که در آن محققان و توسعه دهندگان بتوانند آزمایش های پیچیده تری را انجام دهند و بخش های مختلف ربات را بدون وابستگی به یک سیستم بسته اصلاح و توسعه دهند.
بیشتر بخوانید: این ربات پرواز می کند و به قایق تفریحی روی آب تبدیل می شود + تصویر



گفتگو در مورد این post