


روش جدیدی به نام SANDO می تواند به ربات های نجات برای حرکت در محیط های ناشناخته و خطرناک کمک کند.
پهپادها می توانند برای جمع آوری اطلاعات حیاتی در آتش سوزی های بزرگ جنگل نفوذ کنند، از شعله های آتش ناگهانی دور بمانند و شاخه های درختان در حال سقوط را دور بزنند تا اطلاعاتی را در اختیار امدادگران قرار دهند. اما در چنین شرایط خطرناکی ممکن است این پهپادها در اثر برخورد با آوار آسیب ببینند یا به طور کامل از بین بروند.
پهپادها و نیروهای امدادی که به اطلاعات آنها وابسته هستند به یک سیستم ناوبری خودکار نیاز دارند که بتواند حتی در محیط های کاملاً ناشناخته از برخورد جلوگیری کند. محققان موسسه فناوری ماساچوست (MIT) این روش را توسعه داده اند. سامانه مذکور مسیر پرواز پهپاد را به گونه ای طراحی می کند که با حرکات غیرقابل پیش بینی از موانع ناشناخته و متحرک دور بماند. این فناوری یک مسیر کارآمد را از طریق یک محیط بدون نقشه ترسیم می کند که از نظر ریاضی ثابت شده است که ضد تصادف است.
بسیاری از سیستم های ناوبری رایج تنها زمانی می توانند تضمین های ایمنی رسمی را ارائه دهند که محیط ساکن باشد یا موانع موجود از قبل شناسایی شده باشند. سیستم SANDO که نام آن از عبارت برنامه ریزی مسیر ایمن و خودکار در محیط های پویا ناشناخته گرفته شده است، هنگام شناسایی محیط از برخورد پهپاد با موانع متحرک جلوگیری می کند. این قابلیت می تواند به ویژه برای عملیات جستجو و نجات در ساختمان های فروریخته، اکتشاف معادن و تونل های ناشناخته یا تحویل بسته در محله های شلوغ خبرجو باشد.
کوتا کوندو، فارغ التحصیل کارشناسی ارشد و دکترای 2023 از موسسه فناوری ماساچوست که اخیراً دکترای خود را در هوانوردی و فضانوردی دریافت کرده و نویسنده اصلی مقاله سیستم است، گفت:
در سخت ترین محیط ممکن که پهپاد هیچ نقشه ای از منطقه ندارد و موانع ناشناخته ای در اطراف آن در حال حرکت هستند، توانسته ایم امنیت مسیر را به صورت ریاضی تضمین کنیم. تنها اطلاعاتی که برنامه ریز به آن نیاز دارد حداکثر سرعتی است که موانع می توانند به آن برسند. با در اختیار داشتن این اطلاعات می توان بدون نیاز به نقشه در هر محیطی از سیستم استفاده کرد و مسلم است که پهپاد با هیچ مانعی مواجه نخواهد شد.
سایر نویسندگان این مقاله عیسی توردزیاس، فارغ التحصیل دکترا در سال 2022 و استادیار دانشگاه پاپی کومیا در مادرید هستند. Juan Ratched، Lily Sun، و Yixuan Jia، دانشجویان کارشناسی ارشد MIT. و جاناتان پی. هاو، نویسنده ارشد مقاله، استاد صندلی فورد در هوانوردی و فضانوردی و محقق اصلی آزمایشگاه سیستم های اطلاعات و تصمیم گیری موسسه و آزمایشگاه کنترل هوافضا. نتایج این تحقیق در IEEE Transactions on Robotics منتشر شده است.
اولویت با ایمنی
برنامه ریزان مسیر پرواز از تصاویر و داده های دوربین ها و حسگرهای نصب شده روی پهپاد برای طراحی مسیری استفاده می کنند که وسیله پرنده را به مقصد می رساند.
اکثر سیستمهای موجود یا برای محیطهای ناشناخته اما ایستا طراحی شدهاند که در آن هیچ مانع متحرکی وجود ندارد، یا صرفاً سعی میکنند از موانع متحرک اجتناب کنند بدون اینکه تضمین ریاضی خاصی برای جلوگیری از برخورد ارائه کنند.
تضمین ایمنی رسمی در شرایط حساس بسیار مهم است. به عنوان مثال، زمانی که یک پهپاد وظیفه دارد تجهیزات پزشکی را به یک منطقه دورافتاده که در اثر یک بلای طبیعی آسیب دیده است، منتقل کند. با این حال، محاسبه تمام حالتهای برخورد احتمالی در یک محیط پویا میتواند آنقدر زمانبر باشد که استفاده عملی از این روشها را دشوار میکند.
کوتا کوندو در توضیح این چالش گفت:
در یک محیط پویا ناشناخته، ما فرضیات زیادی برای تکیه بر آن نداریم. تاکنون محققان نتوانستهاند ایمنی یک مسیر را در چنین محیطهایی از نظر ریاضی تضمین کنند.
محققان MIT از یک روش ریاضی دقیق برای توسعه برنامه ریز مسیر ایمن SANDO استفاده کردند. آنها از نظر تئوری ثابت کردند که این الگوریتم همیشه مسیرهایی را محاسبه می کند که از برخورد با موانع متحرک در محیط های ناشناخته جلوگیری می کند.
سیستم SANDO ابتدا یک راهرو ایمنی در اطراف ربات ترسیم می کند. این راهرو شامل یک سری مناطق سه بعدی به هم پیوسته است که ربات می تواند از آنها عبور کند و طبق محاسبات سیستم هیچ مانعی در آنها وجود ندارد.
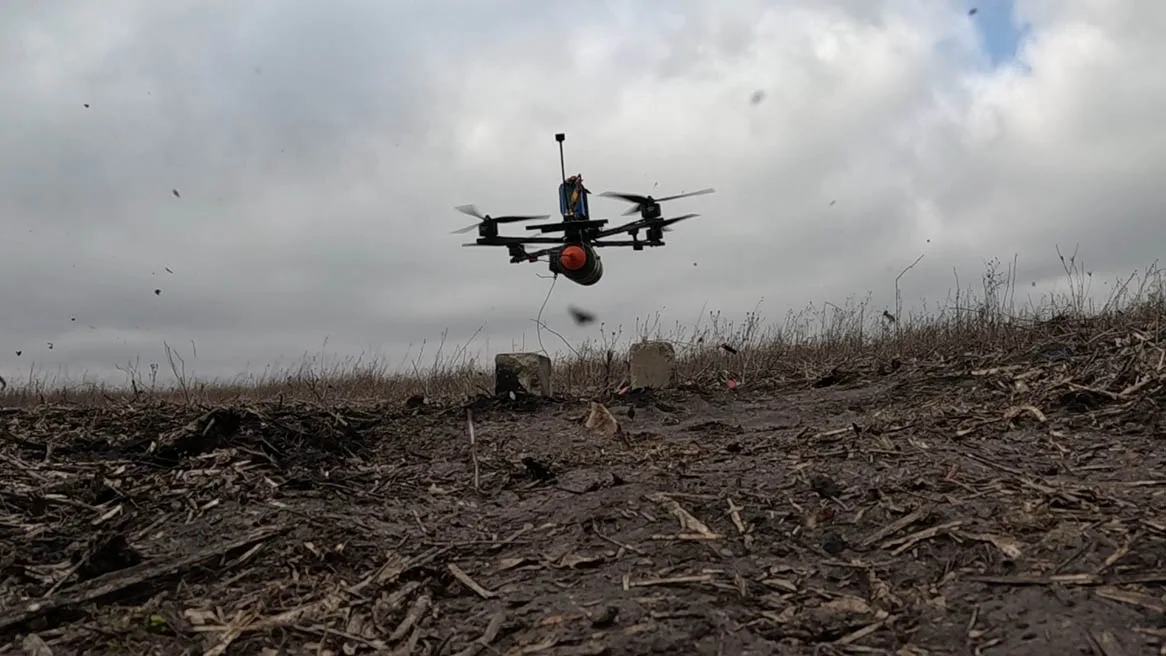
تفاوت اصلی این فناوری با سایر سیستم ها ایجاد یک راهرو مبتنی بر زمان است که حرکت احتمالی موانع دینامیکی در آینده را در نظر می گیرد. SANDO از یک ماژول ویژه برای شناسایی، گروه بندی و ردیابی موانع متحرک برای تخمین موقعیت احتمالی بعدی آنها استفاده می کند.
اگرچه این سیستم نمی تواند مکان دقیق حرکت آینده یک مانع را پیش بینی کند، اما با استفاده از حداکثر سرعت آن، می تواند حداکثر مسافتی را که مانع می تواند در یک بازه زمانی مشخص طی کند محاسبه کند. سپس کره ای را در اطراف مانع در نظر می گیرد که دامنه همه موقعیت های ممکن آن را در جهات مختلف پوشش می دهد.
در مرحله بعد، SANDO راهروی ایمنی را بر اساس این کره های فرضی طراحی می کند تا پهپاد به هیچ مانع متحرکی بر سر راه خود برخورد نکند. کندو درباره اهمیت در نظر گرفتن زمان در این فرآیند گفت:
در دنیای واقعی، موانع حرکت می کنند. بنابراین راهروی ایمنی ایجاد شده در یک لحظه ممکن است با ورود موانع متحرک دیگر قابل استفاده نباشد. اما از آنجایی که ما بعد زمان را در محاسبات خود لحاظ می کنیم، اکنون می توانیم ایمنی مسیر را برای آینده تضمین کنیم.
این سیستم همچنین از یک برنامه ریز مبتنی بر نقشه حرارتی برای شناسایی قسمت هایی از محیط با تراکم بالای موانع به عنوان مناطق خطرناک استفاده می کند. سپس پهپاد را از این مناطق دور نگه می دارد تا بتواند مسیر کارآمدتر و ایمن تری را انتخاب کند.
واکنش سریع به تغییرات محیطی
پس از تعیین راهرویی که از برخورد با موانع در امان است، SANDO مسیر پرواز را در محدوده خود بهینه می کند تا سریع ترین راه را به مقصد بیابد. همانطور که ربات حرکت می کند، سیستم راهروی ایمنی مسیر پرواز را به روز می کند و دوباره محاسبه می کند تا پهپاد تا رسیدن به مقصد از برخورد با موانع جلوگیری کند.
محققان از چندین روش محاسباتی برای سادهسازی فرآیند بهینهسازی استفاده کردند تا پهپاد بتواند به سرعت مسیرهای خود را با کمک رایانه داخلی خود دوباره محاسبه کند و به تغییرات ناگهانی در محیط واکنش نشان دهد.
کوتا کوندو درباره سختی توسعه این فناوری گفت:
سخت ترین بخش ساخت SANDO ریاضیات آن بود. هنگامی که می خواهید ایمنی را تضمین کنید، باید بسیار مراقب باشید و مطمئن شوید که نظریه شما همه حالت های ممکن، حتی موارد استثنایی و مرزی را پوشش می دهد. بعد از اینکه اطمینان ریاضی را گرفتیم، پرواز پهپادها بسیار آسان شد.
در شبیه سازی ها، SANDO توانست سریعتر از چندین سیستم پیشرفته دیگر به مقصد برسد و بدون برخورد در تمام محیط های آزمایش شده حرکت کند.
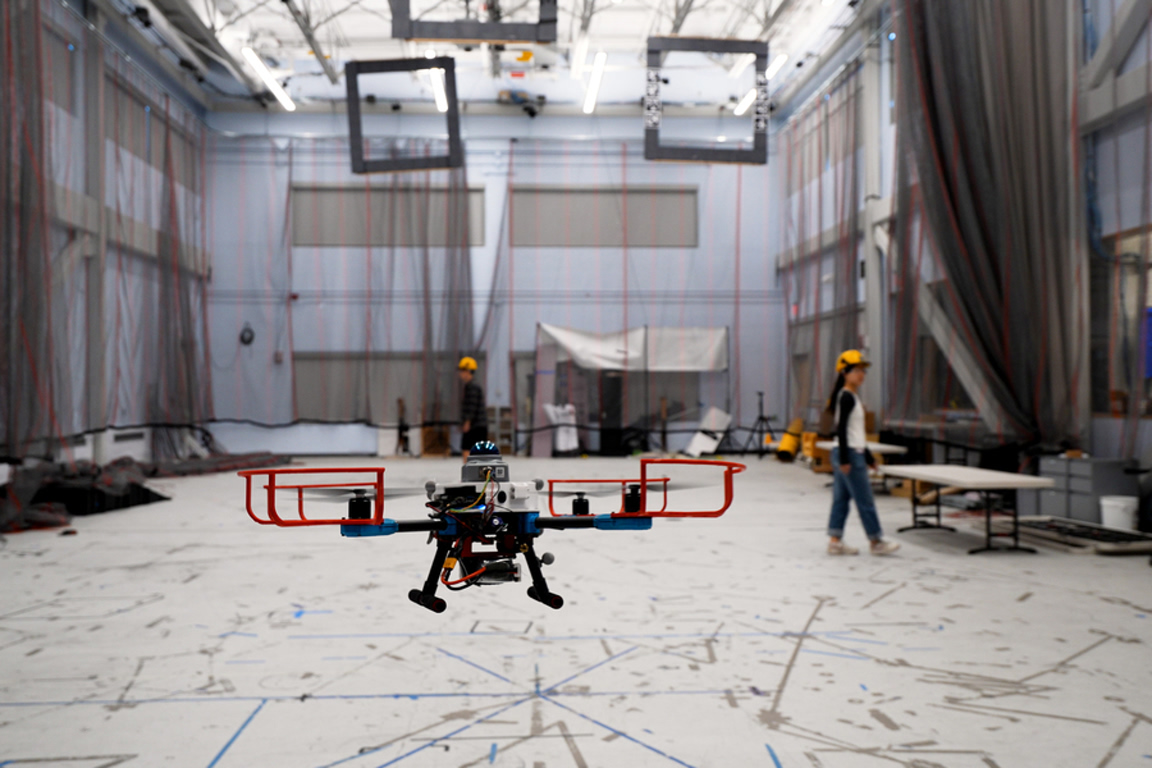
این سیستم همچنین در 12 پرواز آزمایشی با یک پهپاد واقعی از تمام موانع متحرک اجتناب کرد. در این آزمایشها، از رایانه و حسگرهای این پهپاد برای محاسبه سریع مسیرهای امن جدید استفاده شد.
در آینده، محققان قصد دارند کارایی محاسباتی SANDO را افزایش داده و آن را با مدل های یادگیری ماشین ترکیب کنند. چنین ترکیبی می تواند به کاربران اجازه دهد تا دستورات خود را به زبان طبیعی به ربات بدهند و از آن بخواهند کارهای خاصی را انجام دهد.
فی گائو، دانشیار دانشگاه ژجیانگ چین که در این تحقیق نقشی نداشت، درباره اهمیت این دستاورد گفت:
یکی از چالش های اساسی پرواز خودمختار این است که مسیری که در زمان برنامه ریزی ایمن به نظر می رسد ممکن است با تغییر شرایط محیطی خطرناک شود. SANDO با استفاده از راهروهای پرواز ایمن و متغیر با زمان و بهینهسازی مسیر با محدودیتهای سخت بر این مشکل غلبه میکند و امکان برنامهریزی مجدد مکرر رایانه درونبرد پهپاد را فراهم میکند. ترکیبی از برنامه ریزی فضا-زمان، تجزیه و تحلیل رسمی ایمنی و اعتبار سنجی سخت افزاری یک رویکرد عملی برای پرواز مستقل در محیط های پیچیده و پویا فراهم می کند.
بخشی از بودجه این تحقیق توسط آژانس علوم و فناوری دفاعی سنگاپور تامین شده است.


گفتگو در مورد این post