

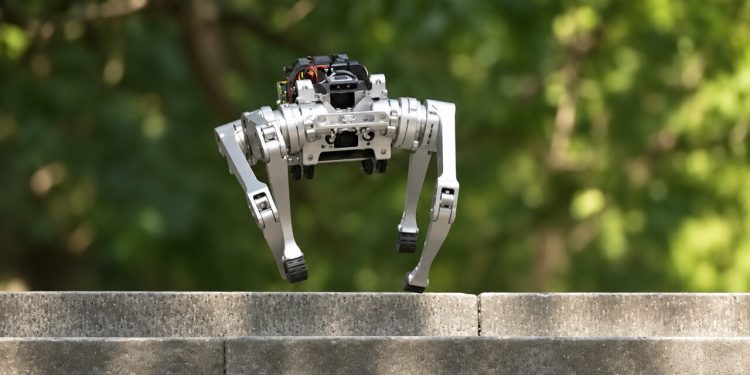
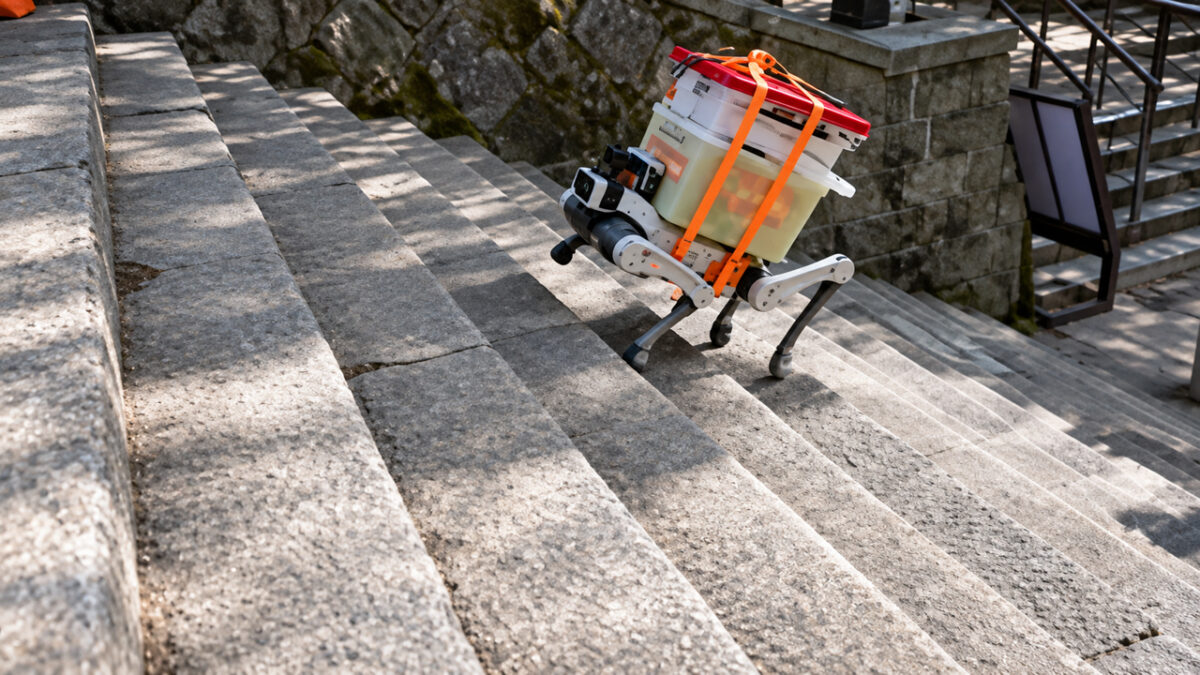
اولین مسابقه جهانی ربات نوردی با حضور نزدیک به 90 تیم در کوهستان تایشان چین برگزار شد و یک سگ رباتیک توانست مسیر 3.9 کیلومتری را در 43 دقیقه و 41 ثانیه طی کند.
گزارش کردن خدمات رباتیک یک مرحله ایاین مسابقه در تاریخ 2 نوامبر 2026 در تایان، استان شاندونگ برگزار شد و تیم های ربات توانایی ماشین های دو پا و چهار پا خود را در عبور از مسیرهای دشوار کوهستانی به نمایش گذاشتند.
بر اساس این گزارش اطلس جدیداین مسابقه با هدف آزمایش توانایی حرکت روبات ها در سطوح ناهموار برگزار شد. شرکت کنندگان باید از مسیری با بیش از 3100 پله سنگی عبور می کردند. تفاوت ارتفاع، نامنظم بودن پله ها و تغییرات مداوم شیب، شرایط سختی را برای حرکت و سیستم های ناوبری روبات ها ایجاد کرده بود.
در حالی که یک کوهنورد متوسط برای صعود به این مسیر به حدود یک تا دو ساعت نیاز دارد، سریع ترین ربات های مسابقه توانستند آن را در کمتر از یک ساعت به پایان برسانند. با این حال، همه شرکت کنندگان موفق به رسیدن به خط پایان نشدند و تعدادی از ربات ها در بخش های دشوار دوره متوقف شدند.
این رویداد پس از برگزاری مسابقات مختلف سرعت ربات و ماراتن در چین برگزار شد. با این حال، بالا رفتن از کوه یک چالش متفاوت برای خودروهای خودران است. ربات ها علاوه بر حفظ سرعت باید تعادل خود را روی سطوح نامنظم حفظ کنند و جهت حرکت را با توجه به شرایط محیطی تغییر دهند.
این سگ رباتیک 3100 پله را در 43 دقیقه بالا میرود
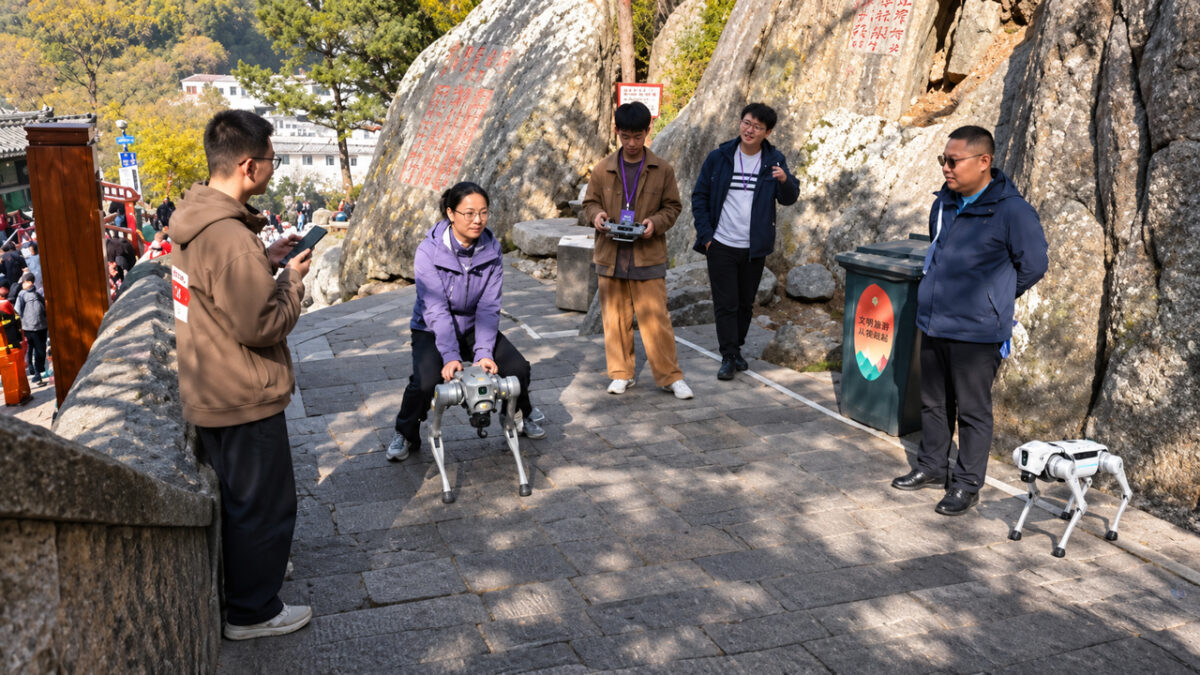
مسیر اصلی مسابقه 3.9 کیلومتر طول داشت و اختلاف ارتفاع به حدود 600 متر می رسید. این مسیر از پله های سنگی با ارتفاع و عرض مختلف تشکیل شده بود و قسمت هایی از آن دارای سنگفرش های نامنظم بود.
در پایان این مسابقات، ربات چهار پا شرکت Lingyi Technology در پکن موفق شد بهترین زمان رسمی را به ثبت برساند. این شرکت زیرمجموعه Unitree Robotics، سازنده مشهور ربات های چهار پا و انسان نما در هانگژو است.
ربات برنده دوره را در 43 دقیقه و 41 ثانیه به پایان رساند. این عملکرد نشان داد که روبات های چهارپا می توانند سرعت قابل توجهی در شرایط سخت کوهستانی داشته باشند.
با این حال، شرکت رقیب UNIUBI AI زمان سریع تری را در تست های قبل از مسابقه ثبت کرده بود. سگ رباتیک Cyvet، محصول شاخص این شرکت، مسیر آزمایشی بین Hongmen و Zhongtianmen را در 35 دقیقه و 47 ثانیه طی کرد.
این زمان مربوط به مرحله آزمایشی بود و به عنوان رکورد رسمی مسابقه ثبت نشد. با وجود این، عملکرد ربات چینی Cyvet توجه زیادی را به توانایی روبات های کوچک در مسیریابی در مسیرهای کوهستانی و بالا رفتن از کوه جلب کرد.
به گزارش گلوبال تایمز، کوچکترین ربات حاضر در این رقابت، همان مدل Cyvet بود. این ربات از فناوری لیدار و نقشه برداری سه بعدی بلادرنگ برای شناسایی موانع و حرکت بر روی سطوح نامنظم استفاده می کرد.
فناوری لیدار با ارسال پرتوهای لیزر و اندازه گیری بازتاب آنها، اطلاعات دقیقی را از محیط اطراف جمع آوری می کند. سپس سیستم ناوبری ربات با پردازش این اطلاعات یک نقشه سه بعدی از مسیر ایجاد می کند.
این فناوری به ربات اجازه می دهد تا ارتفاع پله ها، فاصله بین موانع و تغییرات سطح زمین را تشخیص دهد. سیستم حرکتی نیز موقعیت پاها را با توجه به شرایط جاده تنظیم می کند.
چن لین، مهندس ناوبری تیم هوش مصنوعی UNIUBI، در مصاحبه با تلویزیون دولتی چین، سازگاری با مسیر کوهستانی تایشان را بزرگترین چالش مسابقه معرفی کرد.
وی توضیح داد که پلههای این کوه قرنها پیش ساخته شدهاند و به یک اندازه نیستند. برخی از پله ها بلند و برخی کوتاه هستند. عرض آنها نیز متفاوت است و در قسمت هایی از مسیر سنگفرش های ناهموار وجود دارد.
بیشتر بخوانید: سگ رباتیک آتش نشان چینی آتش را از راه دور خاموش می کند + فیلم
تست تعادل روبات های چینی در کوهنوردی
کوه تایشان بلندترین قله استان شاندونگ چین محسوب می شود و مسیرهای زیادی برای صعود دارد. طولانی ترین مسیر این کوه شامل بیش از 7000 پله است و چندین ساعت طول می کشد تا بسیاری از کوهنوردان صعود کنند.
حتی مسیرهای ساده تر به دلیل قدیمی بودن پله ها و ناهمواری زمین سخت است. بسیاری از این پله های سنگی صدها سال قدمت دارند و در برخی قسمت ها حصار محافظی وجود ندارد.
به همین دلیل مسابقه ربات نوردی فرصت خوبی برای بررسی عملکرد آنها در محیط های واقعی فراهم کرد. شرایط این مسیر با سطوح صاف و کنترل شده آزمایشگاه ها بسیار متفاوت است.
مسابقات جهانی ربات کوهنوردی تایشان چین شامل چهار بخش رسمی بود. این بخش ها شامل مسابقه سرعت ربات های انسان نما، حمل بار در مسیر کوهستانی، صعود به کمک تجهیزات اسکلت بیرونی و شناسایی مسیر در زمین های ناهموار بود.
هر یک از این مسابقات جنبه متفاوتی از توانایی ربات ها را ارزیابی کردند. به عنوان مثال، حمل بار مستلزم حفظ تعادل در حین جابجایی وزن اضافی است. در مقابل، شناسایی مسیرهای ناشناخته توانایی پردازش اطلاعات محیطی و تصمیم گیری سریع را آزمایش می کند.
تصاویر منتشر شده از این مسابقه نشان می دهد که ربات ها گاهی در حین حرکت می ایستند و پس از بررسی شرایط پیست به صعود ادامه می دهند.
برخی ربات ها با حرکات آهسته و دقیق از پله ها بالا رفتند. گروهی دیگر از الگوهای حرکتی سریع و پرش استفاده کردند. این تفاوت ها بیانگر روش های مختلف شرکت های تولیدی برای حل مشکلات حرکتی در محیط های پیچیده است.
حفظ تعادل یکی از مهم ترین چالش ها در توسعه ربات های متحرک است. این موضوع به ویژه برای ربات های انسان نما دوپا اهمیت دارد. ارتفاع زیاد و تکیه بر دو پایه، کنترل مرکز ثقل را در جاده های ناهموار دشوار می کند.
از سوی دیگر، ربات ها باید بتوانند موقعیت خود را تشخیص دهند و بدون دریافت دستورات مستقیم از یک اپراتور انسانی تصمیم بگیرند که به حرکت خود ادامه دهند.
بیشتر بخوانید: این سگ رباتیک می تواند به کابوس میدان جنگ تبدیل شود
هدف چین از برگزاری مسابقه ربات ها برای صعود از کوه است
هدف برگزارکنندگان تنها تعیین سریع ترین ربات نبود. این مسابقه با هدف شناسایی محدودیتهای فناوری و بررسی آمادگی ماشینهای خودکار برای کار در محیطهای واقعی طراحی شد.
قابلیت هایی مانند حفظ تعادل، تشخیص موانع و تصمیم گیری در زمان واقعی می تواند نقش مهمی در کاربردهای آینده روبات ها داشته باشد.
یکی از مهمترین کاربردهای ممکن استفاده از ربات ها در عملیات امداد و نجات است. محیط های آسیب دیده در اثر زلزله، ساختمان های تخریب شده و مناطق کوهستانی معمولا دارای مسیرهای ناهموار و غیرقابل پیش بینی هستند.
رباتی با قابلیت حرکت مستقل در چنین محیط هایی می تواند در آینده برای شناسایی مسیرهای خطرناک یا پشتیبانی از نیروهای امدادی استفاده شود.
همچنین این فناوری برای کار در ساختمان های چند طبقه، کارخانه ها، هتل ها و محیط های مسکونی اهمیت دارد. روبات های خدماتی باید بتوانند از پله ها عبور کرده و بین طبقات مختلف بدون برخورد با موانع حرکت کنند.
شیانگ لیگانگ، رئیس موسسه صنعت عصر هوشمند پکن، در مصاحبه با گلوبال تایمز، رقابت رباتیک را با نمایشگاههای اولیه خودرو و هواپیما مقایسه کرد.
او معتقد است که چنین رویدادهایی می تواند نشان دهنده بلوغ فناوری باشد و علاوه بر جلب توجه عموم، سرمایه گذاران بیشتری را به صنعت رباتیک جذب کند.
همچنین آزمایش ربات ها در شرایط سخت به مهندسان کمک می کند تا نقاط ضعف طراحی را شناسایی کنند. سقوط برخی از شرکت کنندگان یا ناتوانی آنها در تکمیل دوره اطلاعات ارزشمندی را برای بهبود سیستم های حرکتی فراهم می کند.
مسابقات کوهستانی می تواند سرعت توسعه ربات های قابل اعتماد را افزایش دهد. با این حال، دستیابی به عملیات کاملاً مستقل و پایدار همچنان نیاز به پیشرفت فناوری بیشتری دارد.
بیشتر بخوانید: سگ رباتیک کره ای یک ماراتن 42 کیلومتری را با یک بار شارژ کامل کرد
تولید بیش از 40000 ربات انسان نما در چین
مسابقات کوهستان تایشان همزمان با گسترش فعالیت شرکت های چینی در صنعت رباتیک برگزار شد. در سالهای اخیر، چین سرمایهگذاری زیادی در توسعه رباتهای انساننما و چهارپا انجام داده است.
گلوبال تایمز به نقل از اطلاعات وزارت صنعت و فناوری اطلاعات چین اعلام کرد که بیش از 400 مدل مختلف ربات انسان نما در این کشور وارد مرحله تولید شده است.
همچنین تعداد ربات های انسان نمای تولید شده در نیمه اول سال 2026 از مرز 40 هزار دستگاه عبور کرده است.
با وجود این پیشرفت، رقابت Koh Taishan نشان داد که افزایش تولید به تنهایی برای کاربردی کردن روبات ها کافی نیست. توانایی حرکت مستقل، عبور ایمن از موانع و سازگاری با شرایط غیرقابل پیش بینی هنوز بسیار مهم است.
عملکرد ربات های شرکت کننده در این مسابقه نشان از پیشرفت تکنولوژی حرکتی آنها دارد. با این حال، ترجمه این دستاوردها به محصولات مصرفی و صنعتی قابل اعتماد نیاز به آزمایش بیشتر در محیط های واقعی دارد.




گفتگو در مورد این post