


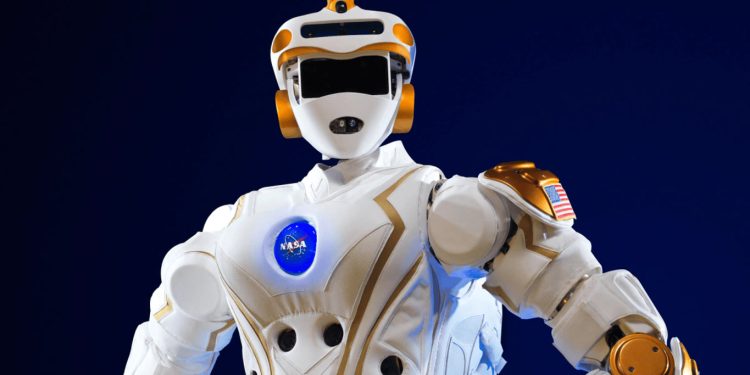
انسان ها تنها مسافران ماموریت های آینده ناسا نخواهند بود.
محققان تیم رباتیک چابک ناسا در مرکز فضایی جانسون در هیوستون، تگزاس، در حال کار بر روی نسل جدیدی از روباتهای پیشرفته هستند تا به فضانوردان در سفرهای خدمه کمتر اکتشاف شده به ماه و شاید حتی مریخ کمک کنند. در حالی که نگرانیها در مورد حذف مشاغل توسط اتوماسیون روباتها در حال افزایش است، مهندسان ناسا دقیقاً بر عکس آن تمرکز میکنند. هدف آنها حفظ حضور انسان در فضا و مهمتر از آن زنده نگه داشتن فضانوردان است.
شان عظیمی، رئیس تیم رباتیک چابک ناسا گفت:
هدف تیم ما جایگزینی کاوشگرهای انسانی با روبات ها نیست، بلکه این است که اکتشاف انسان را ایمن تر و پایدارتر کنیم.
به گفته عظیمی، ساخت رباتی برای استفاده در فضا که دارای قابلیت، قابلیت اطمینان و اعتماد بالایی باشد بسیار پیچیده تر از ساخت ربات های زمینی است. علاوه بر وظایف معمول خود، این ماشین ها باید طوری طراحی شوند که در محیط های بسیار سخت کار کنند. محیط هایی که با جاذبه کم، گرد و غبار مضر ماه و تابش شدید خورشید مشخص می شوند. چنین شرایطی برای انسان ها به اندازه کافی دشوار است، اما کار در این محیط ها چالش های بسیار بزرگ تری را برای ربات ها به همراه دارد.
فناوری رباتیک برای ماموریت های آینده
در طی یک نمایش عملی در سال 2024، ربات Valkyrie یک کیف مسافرتی پر شده را به اما زملر، یکی از اعضای تیم Agile Robotics تحویل داد. این تصویر توسط هلن آراسه وارگا از ناسا ثبت شده است.
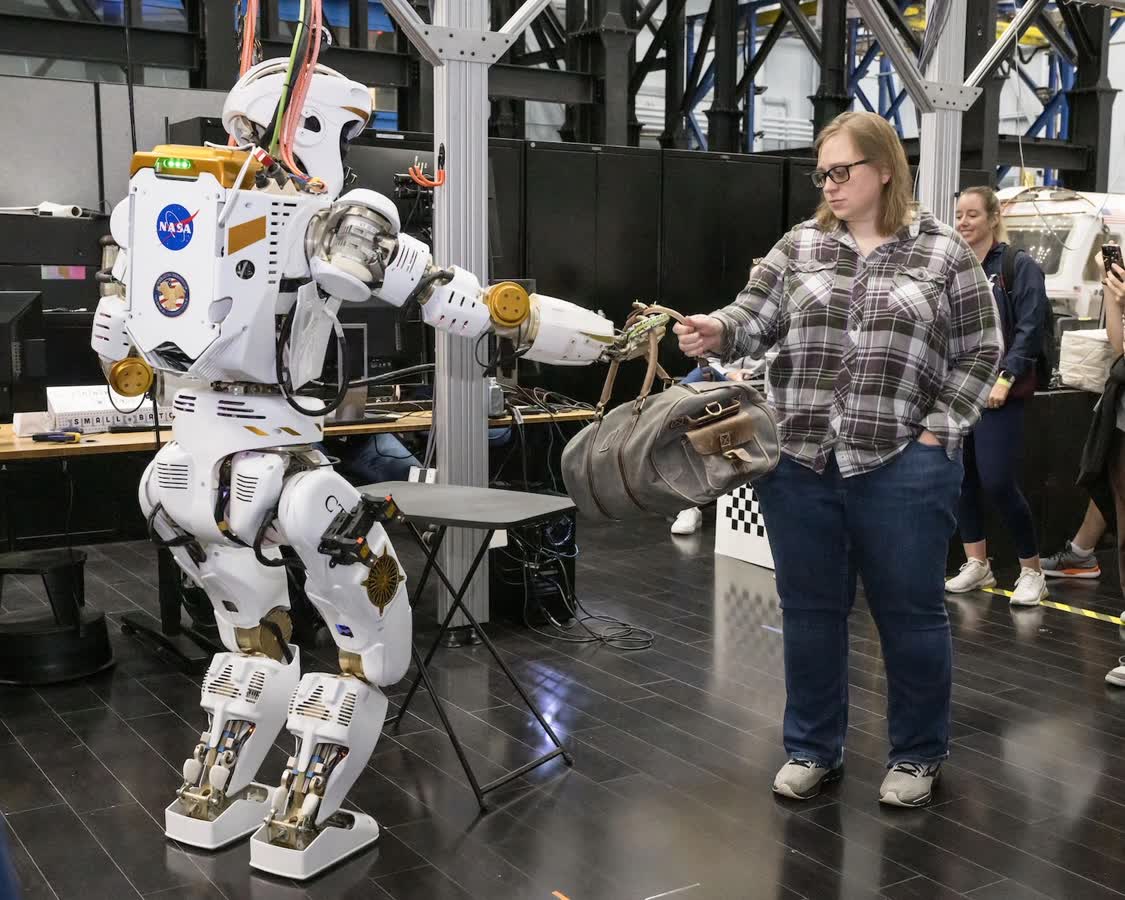
تیم رباتیک چابک زیرمجموعه ای از شاخه فناوری سیستم های رباتیک ناسا است و تمرکز اصلی آن بر روی نرم افزار و مکاترونیک است. مکاترونیک به تعامل بین برنامه نویسی و اجزای سخت افزاری اشاره دارد.
با این حال، استفاده از روبات ها در کنار خدمه فضایی، هدف جدیدی برای ناسا نیست. محققان این سازمان بیش از 15 سال است که دو ربات دوپا را آزمایش و توسعه داده اند: Valkyrie، اولین ربات ایستاده ناسا، و Robotonat 2، اولین ربات دوپا این سازمان که به ایستگاه فضایی بین المللی نیز سفر کرده است.
پروژه های جدیدتر شامل طراحی و ساخت بستر آزمایشی یکپارچه ارزیابی موبایل برای عملیات رباتیک یا iMETRO است. این مجموعه که در مرکز فضایی جانسون قرار دارد، فضایی را در اختیار ناسا و شرکتهای خصوصی قرار میدهد تا فناوریهای بالقوه مورد استفاده فضانوردان را برای فعالیتهای روزمره، از حفظ پایگاه ماه گرفته تا انجام آزمایشهای تحقیقاتی، آزمایش و اصلاح کنند.
iMETRO شامل مجموعه ای از محیط های شبیه سازی است. از جمله نمونه های شبیه سازی شده از کاوشگرهای ماه، فضاهای قابل سکونت و یک محوطه سنگی در فضای باز که سطح ماه را بازسازی می کند. این محیطها به توسعهدهندگان اجازه میدهند تا مشکلات احتمالی را قبل از وقوع یک مأموریت شناسایی و برطرف کنند، بهویژه مسائلی که ممکن است از ابتدا پیشبینی نشده باشند.
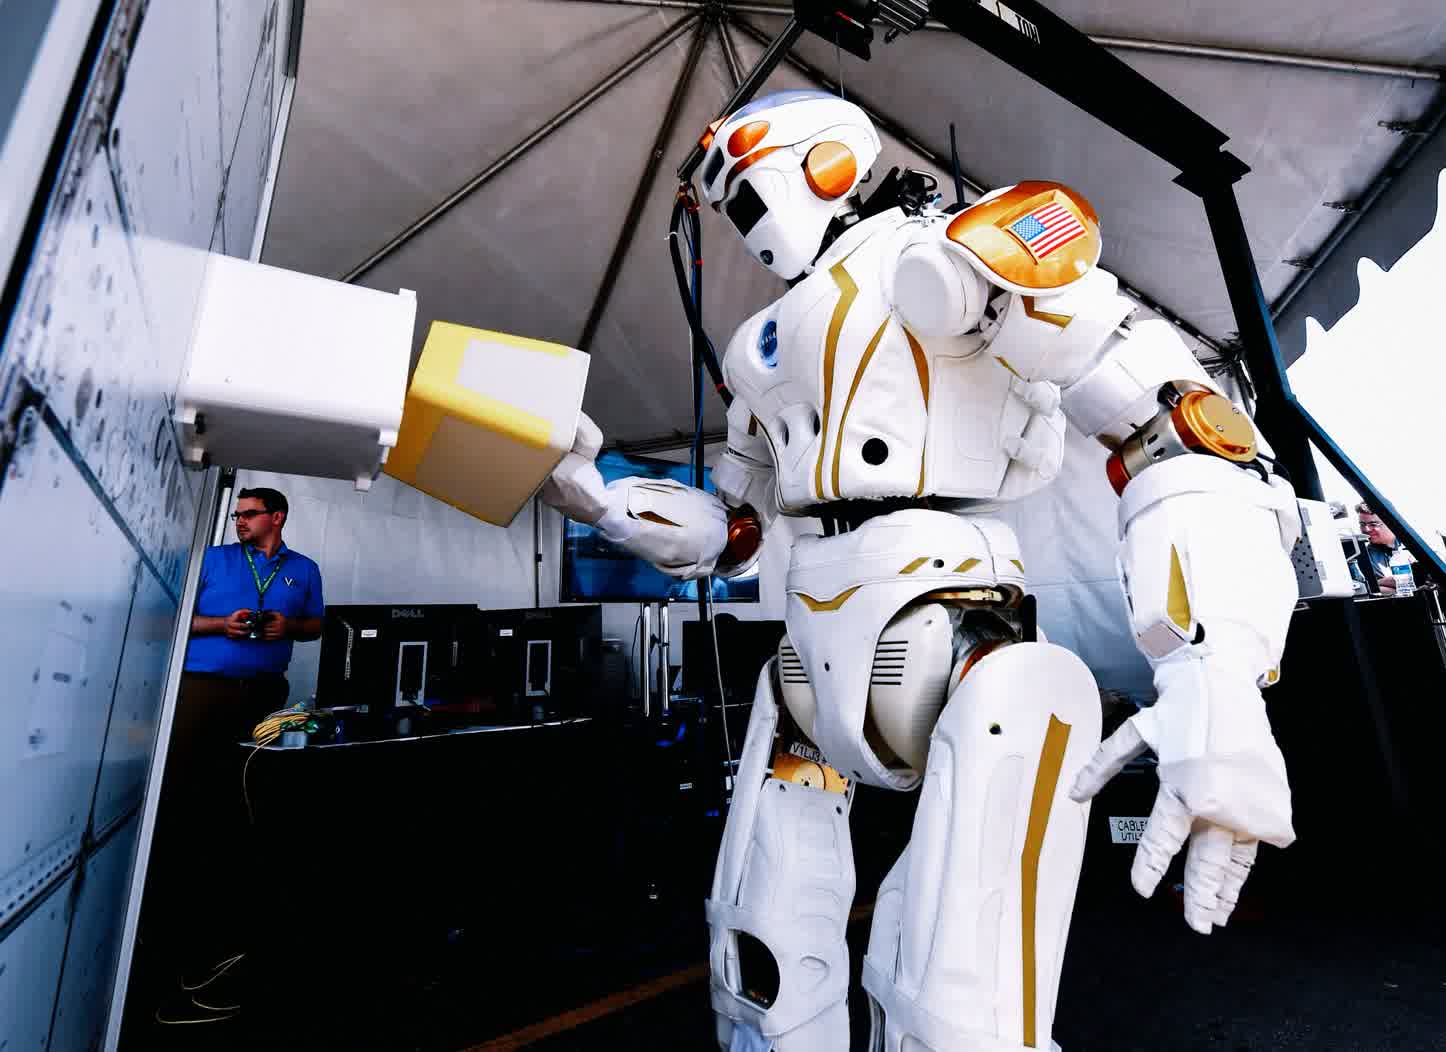
ربات های دوپا نسل بعدی که مسیر توسعه آنها با نمونه هایی مانند Valkyrie و Robotonate 2 شکل گرفته است، می توانند وظایف مختلفی از جابجایی تجهیزات گرفته تا تعمیرات خطرناک را بر عهده بگیرند. با این حال، برخی از عملی ترین فعالیت های آنها ممکن است در نگاه اول بسیار ساده و پیش پا افتاده به نظر برسند.
در یکی از پروژههای اخیر، Picnic نرمافزار جدیدی را آزمایش کرد که یک بازوی رباتیک را برای شناسایی دریچه فضاپیما، باز کردن آن و سپس جابجایی کیسههای محموله راهنمایی میکند. این وظایف ممکن است چندان چشمگیر به نظر نرسند، اما سپردن چنین وظایفی به روباتها خطر آسیب دیدگی فضانوردان را کاهش میدهد و زمان بیشتری را برای آنها فراهم میکند تا با هم در فعالیتهای تحقیقاتی و اکتشافی انسان محور شرکت کنند.
عظیمی گفت:
اگر بتوانیم رباتهای توانمندتری را به فضا بفرستیم، میتوانیم خطرات را کاهش دهیم و به انسانها کمک کنیم تا در انجام کارهایی که انسانها به بهترین شکل انجام میدهند مؤثرتر باشند.


گفتگو در مورد این post