


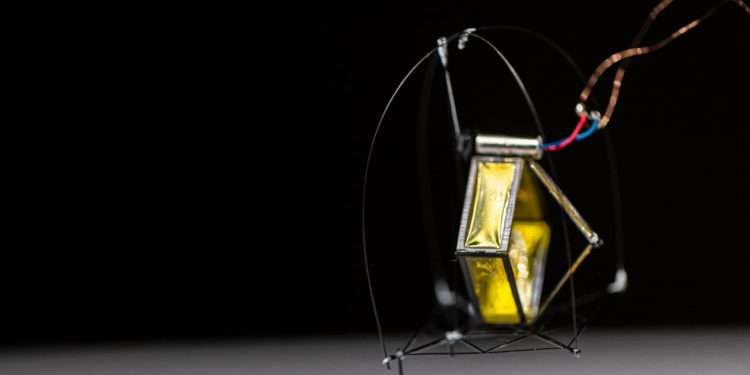
محققان دانشگاه واشنگتن یک ربات کوچک 10 دلاری به نام DirectHop ساخته اند که می تواند از روی موانع بپرد، پس از فرود دوباره روی پاهای خود بایستد و برای پرش بعدی آماده شود.
گزارش کردن خدمات رباتیک یک مرحله ایاین ربات به اندازه ای کوچک است که در کف دست شما جای می گیرد و برای عبور از موانع نیازی به پرواز ندارد. نمونه اولیه DirectHop از یک موتور الکتریکی بسیار کوچک و یک سه پایه تاشو برای انجام پرش های متوالی استفاده می کند. محققان می توانند با تغییر ورودی جریان الکتریکی به موتور، ارتفاع پرش را با دقت یک سانتی متر تنظیم کنند.
در آینده، این ویژگی میتواند به ساخت گروههایی از رباتهای کمهزینه کمک کند که میتوانند برای بازرسی پالایشگاههای نفت، نظارت بر میدانها یا اکتشاف سیارات دیگر استفاده شوند. با این حال، در وضعیت فعلی خود، DirectHop هنوز یک نمونه اولیه است و قدرت خود را از طریق سیم دریافت می کند. همچنین این ربات همچنان قابلیت هدایت خودکار به مقصدی خاص را ندارد.
بیشتر بخوانید: چین با 354 هزار ربات صنعتی بازار جهانی را تسخیر کرد
پرش مستقیم با موتور الکتریکی بدون فنر
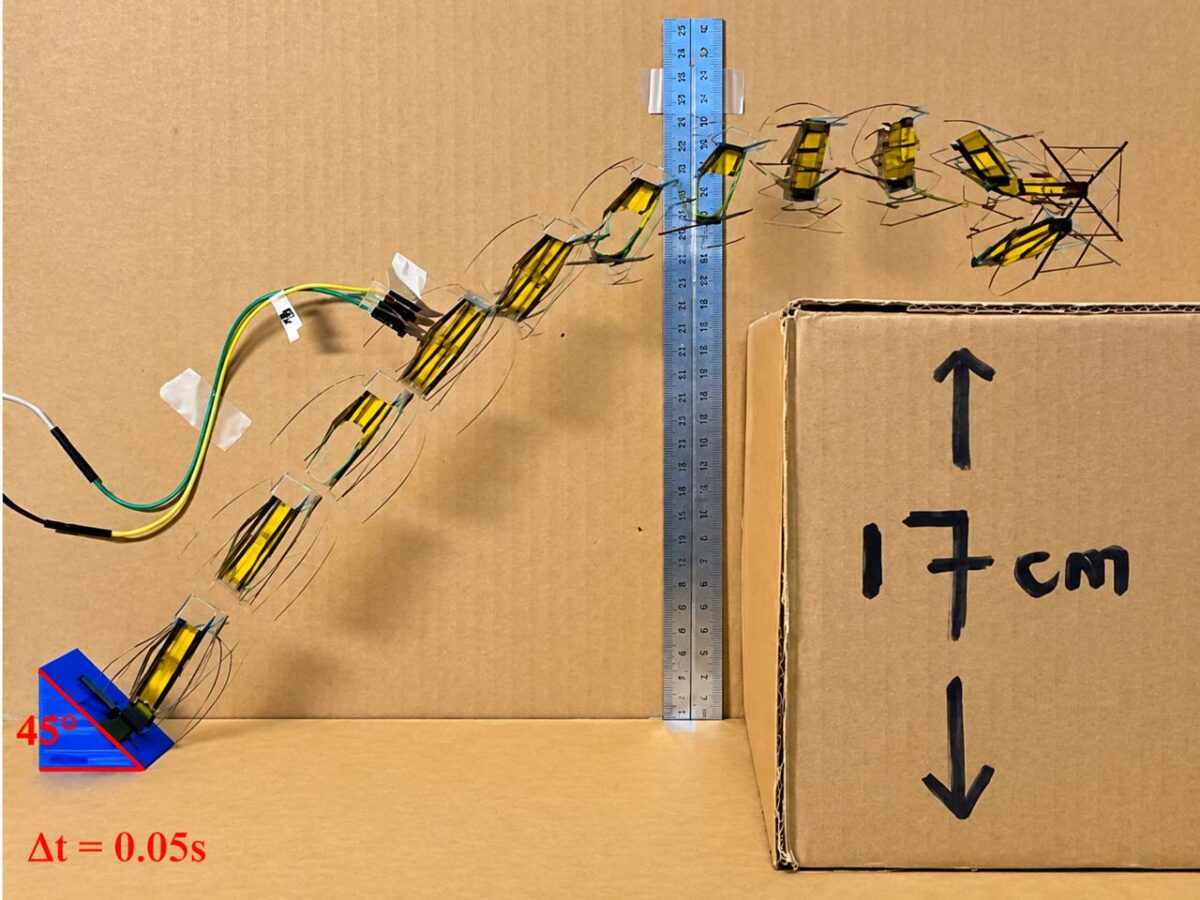
بسیاری از رباتهای جهنده موجود، مکانیسم حرکت خود را از حشراتی مانند کک الهام گرفتهاند. این ربات ها معمولا از فنر برای ذخیره انرژی استفاده می کنند. پس از ذخیره انرژی، فنر به طور ناگهانی آن را آزاد می کند و باعث پرش ربات می شود.
این روش یک مشکل مهم دارد. آزاد شدن ناگهانی انرژی، کنترل دقیق فاصله یا ارتفاع پرش را دشوار می کند. همچنین ساخت فنرها و قفل های مکانیکی در ابعاد بسیار کوچک دشوارتر شده و پیچیدگی سیستم را افزایش می دهد.
محققان دانشگاه واشنگتن از روش متفاوتی برای حل این مشکل استفاده کردند. موتور DirectHop با نخ ماهیگیری به یک برجک روی بدنه ربات متصل شده است. با شتاب گرفتن موتور، نخ به دور خود می پیچد و در امتداد برجک حرکت می کند. این فرآیند نیروی لازم را برای بلند کردن ربات از روی زمین ایجاد می کند.
سه پایه های لولایی ربات نیز هنگام پریدن باز می شوند. این پایه ها به حفظ موقعیت موتور نسبت به قسمت پایینی ربات کمک می کنند و حرکت پرش را پایدارتر نگه می دارند.
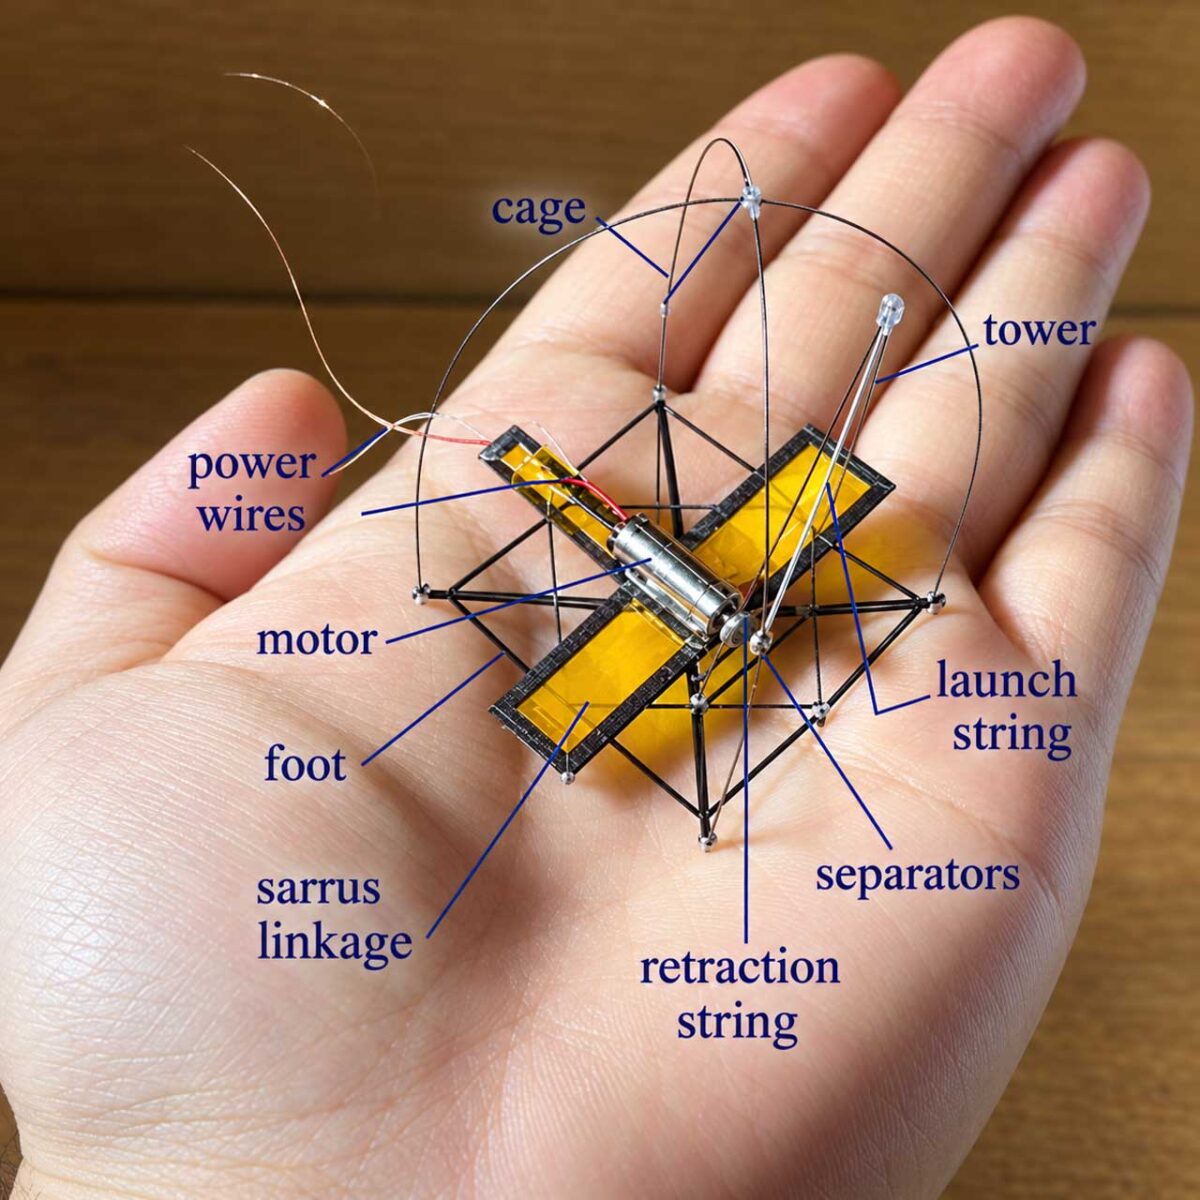
Hanquan John Wang، نویسنده اصلی این مطالعه و دستیار پژوهشی در دانشگاه واشنگتن در مهندسی مکانیک، اظهار داشت که یک موتور الکتریکی بسیار کوچک می تواند مستقیماً نیروی مورد نیاز برای پرش با شتاب کافی را تولید کند.
او این روش را به عمل عضلات پای قورباغه تشبیه کرد. ماهیچه های پاهای قورباغه نیز مستقیماً قدرت پرش ایجاد می کنند و نیازی به سیستم ذخیره انرژی جداگانه ندارند.
همچنین، تیم تحقیقاتی دریافتند که تنظیم جریان ورودی به موتور می تواند فاصله پرش ربات را کنترل کند. این ویژگی به محققان اجازه می دهد تا ارتفاع پرش را با توجه به اندازه مانع تنظیم کنند.
بیشتر بخوانید: این دست رباتیک خودران روی نوک انگشتان خود راه می رود + فیلم
بازگشت خودکار ربات DirectHop به حالت عمودی
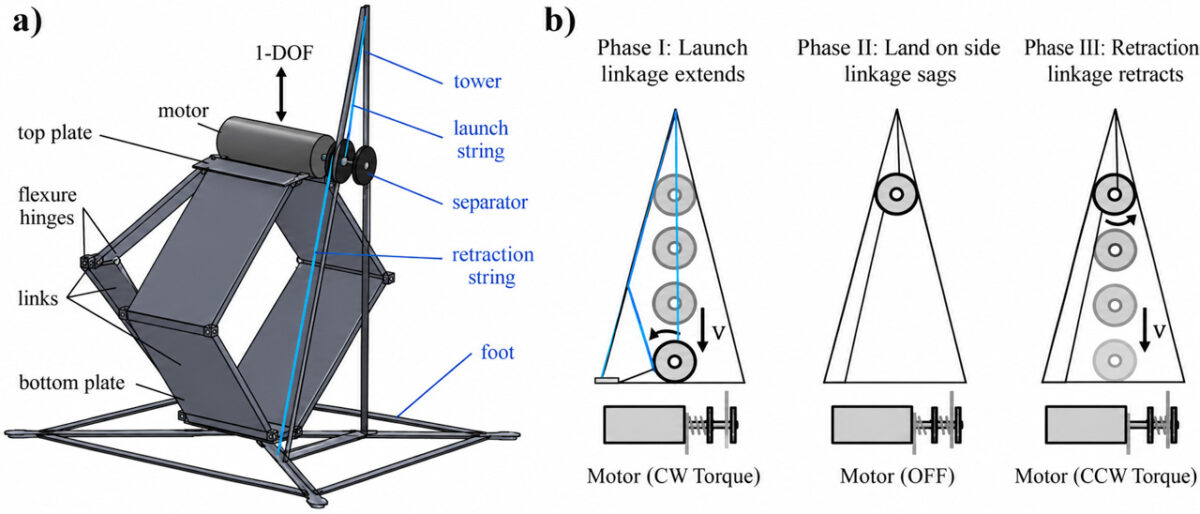
پرش تنها چالش روبات های پرش نیست. پس از فرود، ربات باید بتواند به موقعیت مناسب بازگردد و برای پرش بعدی آماده شود.
ربات DirectHop هنگام حرکت در هوا تمایل به چرخش دارد. این چرخش باعث می شود ربات همیشه در قسمت پایینی خود فرود نیاید. برای حل این مشکل، محققان یک قفس محافظ روی بدنه آن نصب کردند.
قفس از ربات در هنگام فرود محافظت می کند و به DirectHop اجازه می دهد تا زمانی که در پهلو قرار می گیرد به حالت عمودی بازگردد. محققان پس از فرود در 90 درصد آزمایش ها توانستند ربات را در قسمت پایینی خود قرار دهند.
برای انجام این کار، ربات موتور خود را در امتداد برجک به سمت پایین حرکت می دهد. حرکت موتور، مرکز ثقل ربات را تغییر می دهد و باعث می شود که بدنه به محل مناسب بچرخد. پس از این حرکت، ربات می تواند برای پرش دوباره آماده شود.
محققان برای طراحی قفس محافظ از پوسته لاک پشت جعبه ای الهام گرفتند. ساختار کت این حیوان به آن کمک می کند تا پس از واژگونی به حالت عادی خود بازگردد.
ساویر فولر، نویسنده ارشد این مطالعه و دانشیار مهندسی مکانیک در دانشگاه واشنگتن، گفت: سه چالش اصلی روبات های پرش کنترل طول پرش، بازگشت خودکار به موقعیت مناسب و آماده شدن برای پرش های متوالی است.
تیم تحقیقاتی اکنون در حال کار بر روی افزودن سلول های خورشیدی و یک باتری داخلی به DirectHop هستند. محققان همچنین قصد دارند یک موتور ارتعاشی برای تغییر جهت، پایه های جمع شونده برای تنظیم زاویه پرش و همچنین یک دوربین و تجهیزات الکترونیکی مورد نیاز برای جهت یابی به ربات اضافه کنند.
یکی از اهداف اصلی این پروژه ساخت رباتی است که بتواند به صورت خودکار از پله ها بالا برود. چنین رباتی باید مرحله را شناسایی کند، ارتفاع مورد نیاز برای پرش را محاسبه کند، در موقعیت مناسب قرار گیرد و پس از فرود، همین روند را برای مانع بعدی تکرار کند.
وانگ تخمین زد که یک نسخه کاملا مجهز از ربات DirectHop در نهایت حدود 10 دلار قیمت خواهد داشت. هزینه کم می تواند امکان استفاده از گروه های بزرگی از این ربات ها را فراهم کند. در این شرایط از دست دادن یک ربات کوچک مانع از ادامه ماموریت گروه نخواهد شد.



گفتگو در مورد این post