

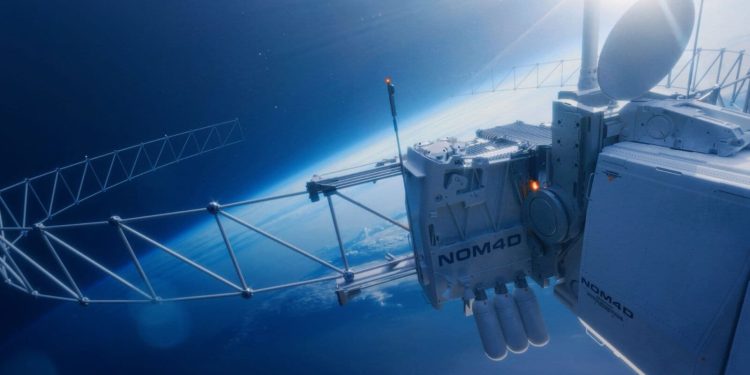
محققان آمریکایی با استفاده از ربات ASTRA برای اولین بار بخشی از یک سازه فضایی را در مدار زمین بدون کمک فضانوردان جمع آوری کردند.
گزارش کردن خدمات رباتیک یک مرحله ایمحققان موسسه فناوری کالیفرنیا (Caltech) با توسعه این سیستم روباتیک خودکار موفق شدند گام مهمی در ساخت سازه های فضایی بزرگ بردارند. این ربات می تواند بدون دخالت مستقیم انسان قسمت های مختلف را بگیرد و به هم متصل کند.
این فناوری در برنامه NOM4D متعلق به آژانس پروژه های تحقیقاتی پیشرفته دفاعی ایالات متحده (دارپا) توسعه یافته است. هدف از این برنامه طراحی روش های جدید برای ساخت سازه های بزرگ و سبک وزن در مدار زمین و ماه است.
بر اساس گزارشی از موسسه فناوری کالیفرنیا، موفقیت این آزمایش می تواند راه را برای ساخت تلسکوپ های فضایی، آنتن های ارتباطی و آرایه های خورشیدی بسیار بزرگ هموار کند. در آینده می توان چنین سازه هایی را بدون نیاز به فضانورد و با استفاده از روبات های خودکار ساخت.
حتما بخوانید: ساخت فضاپیمای تغییر شکل با فناوری خودآرایی در مدار زمین
ربات ASTRA چگونه سازه های فضایی را جمع آوری می کند؟
این سیستم با نام کامل «نصب خودکار بازتابنده کشش در فضا» یا ASTRA شناخته می شود. این ربات از یک بازوی مکانیکی برای برداشتن قطعات ساختاری از محفظههای خاص استفاده میکند و آنها را در قسمتهای تکراری یک ساختار خرپا جمع میکند.
سازه خرپا از میله ها و اتصالاتی تشکیل شده است که با اتصال به یکدیگر چارچوبی سبک و مستحکم ایجاد می کنند. این سازه در پروژه ASTRA مبنای اصلی ساخت آنتن بازتابنده فضایی است.
برای ساخت این سازه، محققان از لوله های کامپوزیت، اتصالات آلومینیومی و یک فیلم بازتابی سوراخ دار Kapton استفاده کرده اند. ترکیب این مواد به کاهش وزن سازه و حفظ ویژگی های مورد نیاز آن کمک می کند.
هدف اصلی این پروژه ساخت آنتن بازتابی با قطر 1.4 متر است. در طراحی نهایی این آنتن از 11 بخش خرپایی متصل به سطوح انعکاسی تشکیل شده است.
اگرچه ربات نتوانست کل آنتن را تکمیل کند، اما موفق شد بخش سوم خرپا را در مدار پایین زمین جمع کند. محققان این دستاورد را اولین نمایش موفقیت آمیز ساخت خودکار چنین سازه ای در فضا می دانند.
سیستم ASTRA از یک بازوی رباتیک، اتاق های تامین قطعات موتوردار، یک صفحه مونتاژ و یک کامپیوتر داخلی تشکیل شده است. تمامی این تجهیزات در محموله ای با حجم تقریبی یک متر مکعب قرار می گیرند.
این محموله در 30 مارس 2026 از پایگاه نیروی فضایی وندنبرگ به فضا پرتاب شد. ربات ASTRA یکی از 10 محموله حمل شده توسط فضاپیمای Momentus Vigoride 7 در ماموریت Transporter-16 SpaceX بود.
قبل از پرتاب دو قسمت از سازه خرپایی مونتاژ شده بود و قطعات لازم برای ساخت قطعات بیشتر نیز در محموله موجود بود. پس از ورود به مدار، کنترلکنندههای زمینی دستور آزاد کردن قفلهای پرتاب و باز کردن بخشهای آماده را دادند.
سپس بازوی رباتیک شروع به ساخت قسمت سوم کرد. این بازو میله ها و اتصالات را از محفظه های اطراف جدا کرده و روی صفحه مونتاژ قرار می دهد. در مرحله بعد قطعات به یکدیگر متصل شدند تا قسمت جدید سازه را تشکیل دهند.
پس از مونتاژ هر بخش، سیستم یک فیلم بازتابنده مشبک را روی ساختار نصب می کند. در این طرح از دو شبکه کابلی بازتابنده استفاده شده است که توسط فنرها به یکدیگر تنیده می شوند.
در نهایت، بخش تکمیل شده به بیرون منتقل میشود تا فضا برای بخش بعدی باز شود. ربات می تواند همین روند را برای مونتاژ سایر قطعات تکرار کند.
یکی از نوآوری های این پروژه استفاده از فیلم بازتابنده بسیار سبک است. محققان Caltech این ماده را با همکاری محققان دانشگاه پنسیلوانیا توسعه داده اند.
برخلاف شبکههای فلزی بافته شده در بازتابندههای فضایی معمولی، فیلم سوراخدار جدید به کشش اولیه کمتری نیاز دارد. این ویژگی می تواند وزن سازه های فضایی آینده را با حفظ عملکرد سطح بازتابنده کاهش دهد.
بیشتر بخوانید: بریتانیا اولین ربات جوشکاری فضایی را می سازد
چالش های سازه های ساختمانی در مدار زمین
عملکرد ربات ASTRA در فضا با چالش هایی همراه بود که محققان در آزمایش های زمینی آن را تجربه نکرده بودند. شرایط عملیاتی مدار زمین، تیم تحقیقاتی را بر آن داشت تا دستورات ارسالی را بارها اصلاح کرده و مشکلات پیش بینی نشده را حل کنند.
محققان از تصاویر ارسال شده توسط فضاپیما برای بررسی وضعیت ربات استفاده کردند. با این حال، فرصت ارتباط مستقیم با سیستم بسیار محدود بود.
تیم تحقیقاتی تنها هفت یا هشت جلسه ارتباطی در روز داشتند که هر جلسه حدود 15 دقیقه طول میکشید. این محدودیت شناسایی مشکلات و ارسال دستورات اصلاحی را دشوار می کرد.
برای کاهش احتمال خطا، محققان ابتدا راه حل های پیشنهادی را بر روی نمونه رزرو پرواز ASTRA آزمایش کردند. نمونه در آزمایشگاه پلگرینو در موسسه فناوری کالیفرنیا نگهداری شد.
پس از بررسی نتایج آزمایش های زمینی، محققان دستورات اصلاح شده را برای ربات در مدار ارسال می کنند. این روش به تیم اجازه داد تا مشکلات را با دقت بیشتری بررسی کند.
پروژه ASTRA مرحله سوم برنامه NOM4D آژانس دارپا است. در دو مرحله اول، محققان روش مونتاژ خودکار را طراحی کرده و امکانسنجی آن را در شرایط آزمایشگاهی نشان دادند.
هدف بلند مدت این برنامه ساخت سازه هایی با ابعاد صدها متر یا حتی چند کیلومتر در فضا است. دستیابی به چنین ابعادی با روش های مرسوم پرتاب تجهیزات فضایی دشوار است.
در حال حاضر اندازه محفظه بار موشک یکی از محدودیت های اصلی ساخت سازه های فضایی بزرگ است. مهندسان معمولاً باید تجهیزات بزرگی را برای تا شدن طراحی کنند تا پس از رسیدن به مدار باز شوند.
روش دیگر انتقال قطعات مختلف در چندین پرتاب جداگانه و مونتاژ آنها در فضا است. هر دو روش محدودیت هایی را برای طراحی و گسترش سازه های فضایی ایجاد می کنند.
فناوری مونتاژ خودکار می تواند راه حل جدیدی برای غلبه بر این محدودیت ها ارائه دهد. در این روش ربات ها قطعات مورد نیاز را مستقیماً در مدار به یکدیگر متصل می کنند و ساخت سازه هایی بزرگتر از ظرفیت حمل یک موشک امکان پذیر می شود.
علیرغم موفقیت آزمایش اخیر، ربات ASTRA نتوانست آنتن بازتابنده برنامه ریزی شده را قبل از پایان ضرب الاجل ماه دسامبر ماموریت تکمیل کند. با وجود این، مونتاژ موفق قسمت سوم سازه نشان داد که روش پیشنهادی محققان در محیط واقعی فضایی قابل پیاده سازی است.
از جمله مهم ترین کاربردهای ممکن این فناوری می توان به ساخت تلسکوپ های فضایی بسیار بزرگ، آنتن های فرکانس رادیویی، زیرساخت های ارتباطی و آرایه های خورشیدی برای جمع آوری انرژی در مدار اشاره کرد.
توسعه این فناوری میتواند امکان ساخت تجهیزاتی را فراهم کند که ابعاد آنها بیش از ظرفیت حمل و استقرار سازههای فضایی معمولی باشد.



گفتگو در مورد این post