


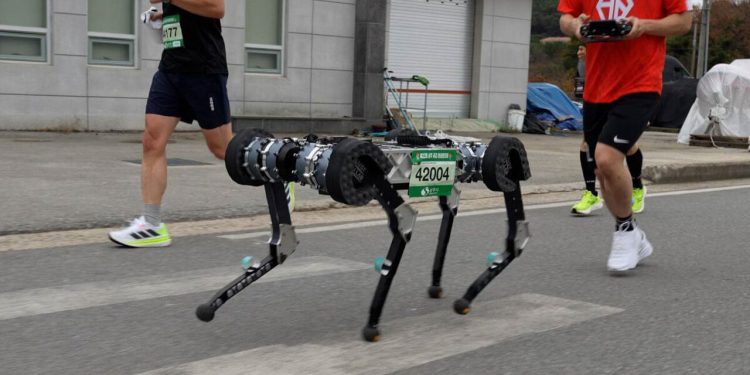
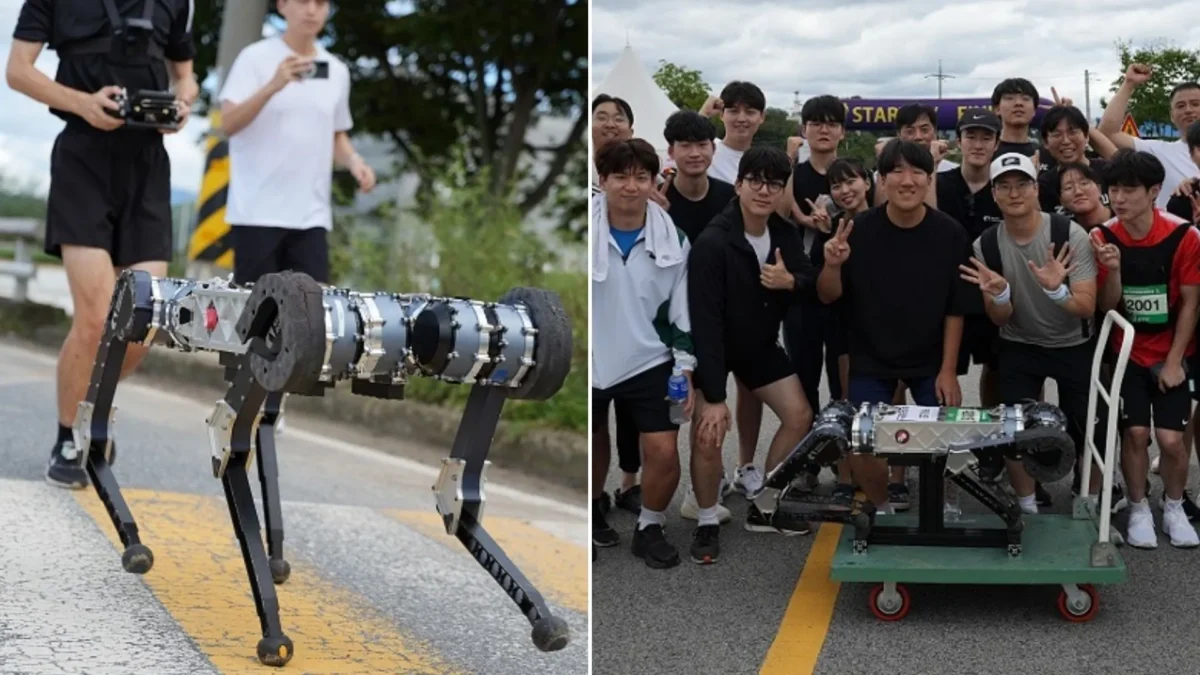
محققان مؤسسه علوم و فناوری پیشرفته کره جنوبی (KAIST) موفق به ساخت یک سگ رباتیک چهار پا به نام RAIBO2 شدند که می تواند مسافت کامل یک ماراتن را بدون شارژ مجدد باتری هایش طی کند.
گزارش کردن خدمات رباتیک یک مرحله ایاین ربات توانست مسافت 42.195 کیلومتر را در مدت زمان 4 ساعت و 19 دقیقه و 52 ثانیه طی کند و رکورد قابل توجهی را در زمینه بهره وری انرژی ربات های چهارپا به ثبت برساند.
این دستاورد در طول ماراتن خرمالو خشک سانگجو در سال 2024 ثبت شد. محققان نتایج کامل تحقیقات خود را در 23 سپتامبر 2026 در مجله علمی Nature منتشر کردند. نتایج نشان می دهد که بهینه سازی ساختار مکانیکی، مدارهای الکترونیکی و سیستم کنترل حرکت می تواند استقامت ربات ها را بدون افزایش ظرفیت باتری بهبود بخشد.
یکی از مهم ترین چالش های توسعه ربات های چهار پا، مصرف بالای انرژی در حین حرکت است. برخلاف روبات های چرخ دار، این دستگاه ها باید به طور مداوم انرژی لازم را برای حفظ تعادل و تحمل وزن خود فراهم کنند. همچنین برخورد پا با زمین، حرکت مفاصل و تغییر سرعت باعث از بین رفتن بخشی از انرژی ذخیره شده در باتری می شود.
محققان کره ای رویکرد متفاوتی را برای غلبه بر این محدودیت انتخاب کردند. آنها به جای نصب باتری بزرگتر، کاهش مصرف انرژی در قسمت های مختلف ربات را در اولویت قرار دادند.
از دست ندهید: اولین ربات انسان نمای متن باز Fullstack معرفی شد
موفقیت سگ رباتیک RAIBO2
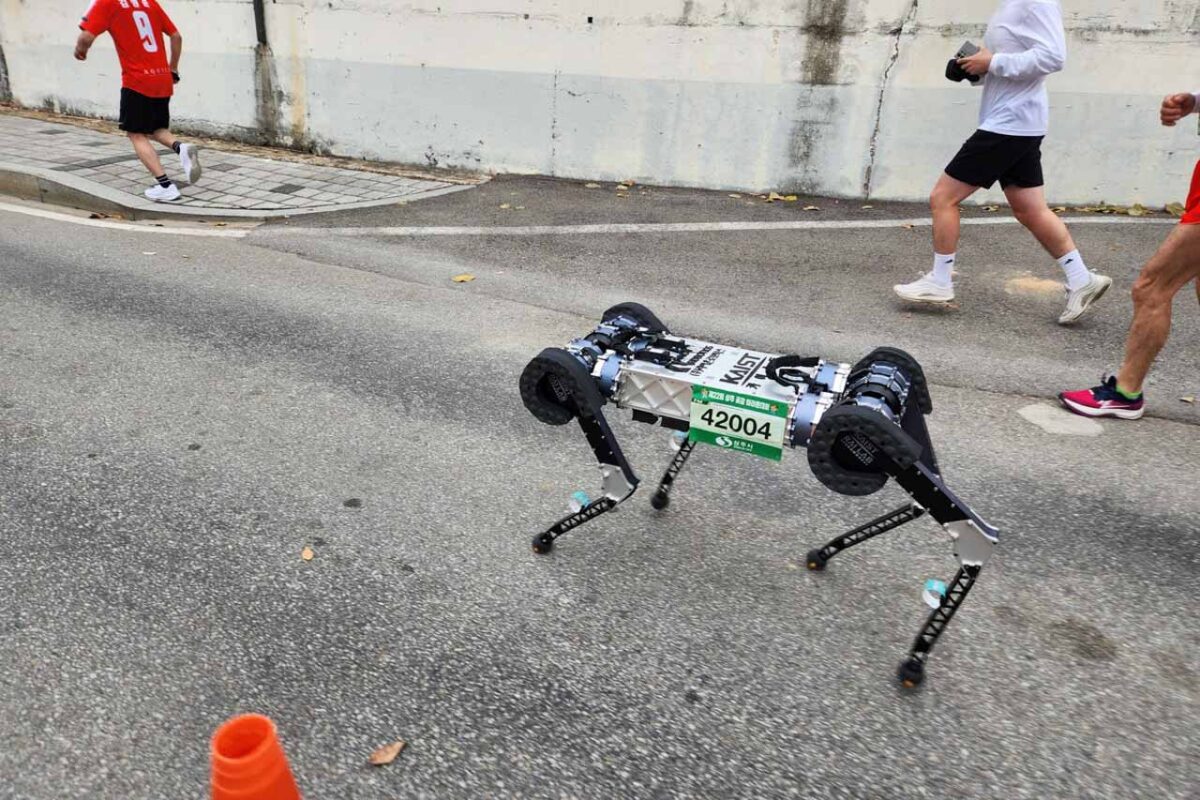
سگ رباتیک RAIBO2 توانست در طول مسابقه سرعت متوسط 2.64 متر بر ثانیه معادل حدود 9.5 کیلومتر بر ساعت را حفظ کند. این سرعت به ربات اجازه داد تا کل مسابقه را بدون تعویض باتری یا توقف برای شارژ مجدد طی کند.
البته دستیابی به این موفقیت بدون شکست اولیه ممکن نبود. این تیم تحقیقاتی نسخه قبلی ربات را در یک مسابقه ماراتن در سپتامبر 2024 آزمایش کردند. پس از طی حدود 37 کیلومتر، باتری این نمونه تمام شد و نتوانست مسابقه را به پایان برساند.
بررسی های بعدی نشان داد که تغییرات مکرر سرعت یکی از عوامل اصلی افزایش مصرف انرژی است. ربات مجبور بود به طور مداوم سرعت خود را تغییر دهد تا با سایر دوندگان در پیست همگام شود. این باعث شد که انرژی بیشتری نسبت به پیش بینی اولیه مصرف کند.
پس از شناسایی این مشکل، محققان طراحی قسمت های مختلف دستگاه را اصلاح کردند. آنها ساختار پایه ها، عملکرد موتورها و الگوریتم های کنترل حرکت را برای کاهش میزان انرژی مصرف شده در هر مرحله بازبینی کردند.
یکی از مهم ترین تغییرات استفاده از پاهای سبک تر بود. کاهش وزن قطعات متحرک باعث شد موتورها برای حرکت دادن پاها به انرژی کمتری نیاز داشته باشند. همچنین، محققان مدارهای الکترونیکی کنترل موتور را برای کاهش تلفات الکتریکی در حین حرکت بهبود دادند.
هوش مصنوعی نیز نقش مهمی در افزایش بهره وری این سگ رباتیک داشت. محققان با استفاده از شبیه سازی کامپیوتری و روش یادگیری تقویتی، الگوهای حرکتی مختلف را به سیستم کنترل آموزش دادند.
این روش به ربات کمک کرد تا حرکات غیرضروری مفاصل را کاهش دهد و با برخورد پاها به زمین انرژی کمتری را از دست بدهد. در نتیجه، RAIBO2 توانست الگوی حرکتی کارآمدتری برای سفرهای طولانی پیدا کند.
محققان تاکید می کنند که موفقیت این پروژه نتیجه بهینه سازی همزمان طراحی مکانیکی و سیستم کنترل بوده است. آنها به جای بهبود هر بخش به طور مستقل، عملکرد تمام اجزای ربات را به عنوان یک سیستم یکپارچه بررسی کردند.
حتما بخوانید: آرنولد شوارتزنگر ربات های فیگور را به کوره فولاد مذاب فرستاد
کاربردهای آینده ربات های چهارپا
یکی از مهمترین نتایج تحقیق این است که RAIBO2 به شاخص مصرف انرژی کمتر از استاندارد انسانی مورد استفاده در مطالعه دست می یابد.
محققان از شاخص هزینه حمل و نقل برای ارزیابی کارایی انرژی استفاده کردند. این شاخص که به عنوان COT شناخته می شود، میزان انرژی مورد نیاز برای جابجایی یک وزنه خاص در یک مسافت مشخص را اندازه گیری می کند.
بر اساس نتایج منتشر شده، مقدار این شاخص برای سگ رباتیک RAIBO2 برابر با 0.25 بود. در مقابل، ارزش معیار انسانی ذکر شده در تحقیق به 0.37 می رسد. این تفاوت نشان می دهد که ربات در شرایط مقایسه شده انرژی کمتری برای جابجایی وزن خود در یک فاصله معین مصرف کرده است.
البته این نتیجه به معنای برتری کامل ربات از انسان در تمامی فعالیت های حرکتی نیست. محققان صرفاً بازده انرژی را بر اساس یک شاخص خاص مقایسه کرده اند و این برتری را نمی توان به همه شرایط تعمیم داد.
افزایش دامنه حرکتی می تواند کاربرد ربات های چهارپا را در محیط های دشوار گسترش دهد. برخلاف مدل های چرخ دار، این ربات ها توانایی عبور از پله ها، مسیرهای کوهستانی و زمین های ناهموار را دارند. با این حال، محدودیت های باتری تا کنون مانع بزرگی برای استفاده طولانی مدت آنها بوده است.
تحقیق منتشر شده در طبیعت این نشان می دهد که بسیاری از روبات های چهارپای قبلی معمولاً با هر بار شارژ حدود 20 کیلومتر را طی می کردند. نویسندگان این مطالعه دامنه حرکت RAIBO2 را در مقایسه ارائه شده بیش از سه برابر نمونه های قبلی توصیف کردند.
چنین پیشرفتی می تواند در عملیات جستجو و نجات، بازرسی از تاسیسات صنعتی و ماموریت های شناسایی محیطی از اهمیت بالایی برخوردار باشد. در این شرایط، بازگشت مداوم ربات به ایستگاه شارژ ممکن است دشوار یا غیرممکن باشد.
با توسعه RAIBO2، محققان نشان دادند که افزایش استقامت ربات ها لزوماً به استفاده از باتری های بزرگتر بستگی ندارد. کاهش همزمان اتلاف انرژی در موتورها، مفاصل و سیستم کنترل می تواند مسافت قابل سفر را به میزان قابل توجهی افزایش دهد.
موفقیت این سگ رباتیک در مسابقه ماراتن فراتر از ثبت رکورد سرعت است. این دستاورد می تواند راه را برای توسعه نسل جدیدی از ربات های چهار پا که ماموریت های طولانی تر و پیچیده تری را با مصرف انرژی کمتر انجام می دهند، هموار کند.
از دست ندهید: این دست رباتیک مستقل روی نوک انگشتان راه می رود + فیلم


گفتگو در مورد این post